会聊天的AI卷了三年,现在全行业开始追问一个更硬的问题:模型能不能走进真实世界,亲手把活干了?
28项基准,开源榜第一
9月9日,北京中关村的深度机智正式发布物理基座模型PhysBrain 1.5。在覆盖五大能力维度的28项公开基准上,PhysBrain 1.5-8B拿下72.5分综合均分,位列参评开源模型第一。
其中14项取得开源最佳,10项排开源第二。对比来看,它比最强开源对手Hy-Embodied-VLM-1.0的66.0分高出约6.5分,比RynnBrain 1.1的63.1分高出9.4分。
更有分量的是与闭源头部的身位差:GPT-6 Astra为73.3分,Gemini 3.6 Flash为73.0分。差距已经收窄到1分以内,意味着在具身智能核心能力上,这个开源模型站上了与全球最前沿闭源模型同一水位线。
大模型的手,还不够稳
这个时间点的突破,恰好戳中行业痛点。
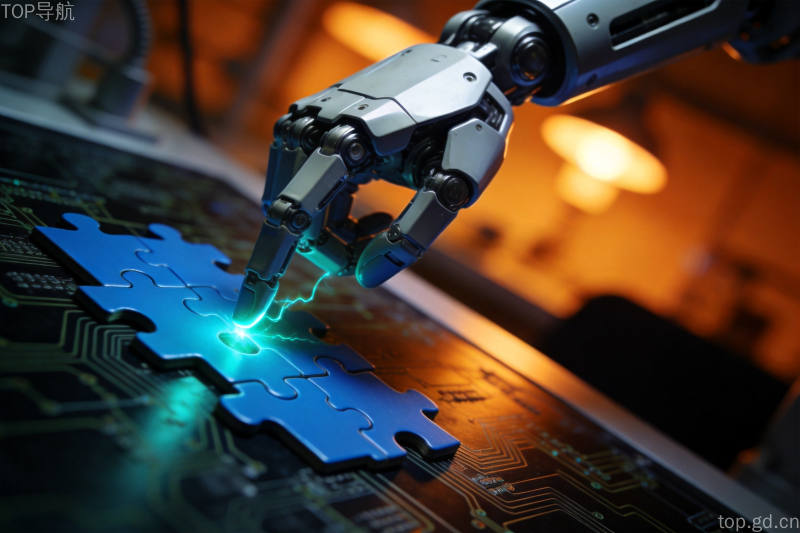
Robocurve近期做过一组真实机械臂实验:把GPT-6 Astra部署到机械臂上,20次”积木放入碗”任务完成19次,但同一模型在”蓝色拼图块对位插入凹槽”这种毫米级精细任务上,成功率从95%直接掉到10%。
通用大模型能跨越从”看懂”到”粗动作”的鸿沟,却在精细接触、精准插入面前止步。这正是全行业的共同瓶颈,也是物理基座模型的机会窗口。
PhysBrain 1.5的分项成绩覆盖了完整动作链:RoboSpatial-Home空间理解73.9分,解决物体间空间关系;Part-Affordance可操作部位识别84.0分,判断物体哪个部位能抓、怎么抓;RoboRefit视觉目标定位89.8分,在复杂场景中锁定动作锚点。
不靠堆参数,靠一个”闭环”
深度机智没有比拼参数规模,而是把物理智能拆成一个循环:观察世界、理解空间与任务、判断动作后果、执行、再依据新观察修正下一步。他们称之为Physical Loop。
过去的物理AI系统普遍是”理解模型+动作模型+预测模型”拼接,每个子模型单独训练调优。PhysBrain 1.5把这五步能力收进同一个自回归主干,让闭环在模型内部完成运转和自我修正。
数据路线也另辟蹊径。通过Human-as-Humanoid管线,模型从人类第一视角视频中学习手腕运动方式,再转换为机器人动作空间,把人类经验变成物理常识来源。
同步开放的还有2B版本,在同一套28项测试中取得66.6分。官方明确2B仅作参考不参与排名,但单看数值,已经超过所有其他非PhysBrain的开源参评模型。
技术报告、权重、工具包全开放
这次发布的开源力度相当彻底:技术报告、2B与8B模型权重、评测工具包全部向社区开放,项目页、Hugging Face合集和GitHub评测套件均可直接获取。
上线仅3天,Hugging Face下载量就超过3000,社区在线demo也已开放测试。全球开发者可以基于同一套基座做下游部署和二次探索。
赛道的热度肉眼可见。谷歌DeepMind 7月30日发布Gemini Robotics 2,Physical Intelligence的π系列、Figure AI、英伟达Cosmos 3都在沿不同路径加速,物理智能研发投入显著提速。
从Ego360数据采集、PhysBrain基座到Prime系列本体,深度机智选择把数据、模型、本体全栈自己把控。当评判标准从”谁更会答题”变成”谁能在真实空间里稳定行动并自我纠错”,中国团队已经在这条新赛道的前排占住了一个身位。
© 版权声明
文章版权归作者所有,未经允许请勿转载。