人走进一间从没去过的房子,通常可以立刻动手收拾。床的高度变了,不需要重新学怎么铺床;家具摆得不一样,也不影响整理房间。机器人却很难做到这一点——它们往往只能在采集过数据的特定环境里工作,换一个地方就要重新训练。
9月17日,人形机器人公司Figure发布了号称”迄今打造的最先进神经网络”Helix 2.5,试图回答一个更难的问题:人形机器人能否进入一个从未见过的家,立刻自主地用全身干活?
租下30栋陌生房子,机器人到了就开工
为验证这一点,团队先在全球规模人类行为数据集Index上预训练Helix 2.5,再从这同一个基础模型衍生出三种行为:整理客厅、折叠毛巾、整理床铺。随后,他们把搭载新模型的Figure 03带进旧金山湾区30户家庭,这些房子里没有事先采集过任何数据,也不做任何微调或现场适配。
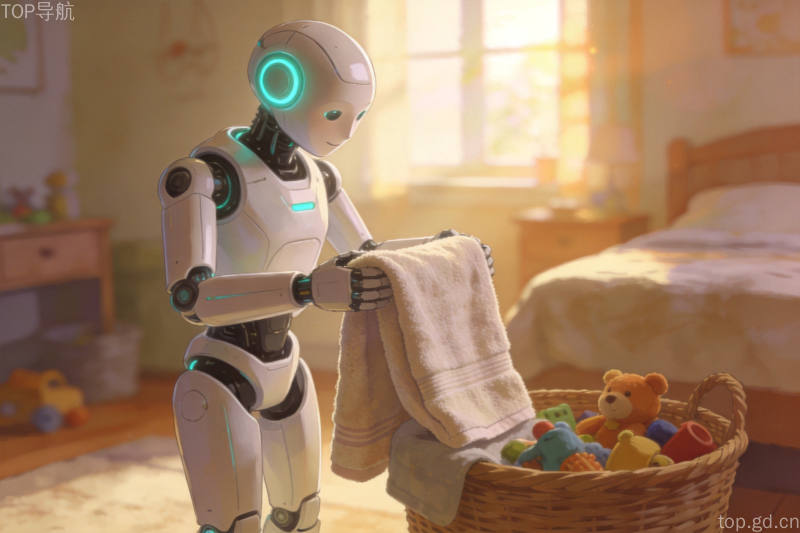
结果是,机器人在30个真实家庭中完成了三种长程全身任务,覆盖行走移动、刚性与可变形物体操作、双手协调和主动感知,全程没有数据采集、微调或环境适配。Figure称,据其所知这是人形机器人首次在这一规模上实现零样本全身泛化。
评测标准相当严格:整理客厅要把散落的13到15件玩具全部捡起放进篮子,每件限时一分钟;叠毛巾要完成拿起、折叠、入篮,并按四角对齐程度分A/B/C等级,每条限时三分钟;整理床铺要求枕头和被子两角都到位、被面拉平。任务必须完整完成,没有部分得分;一旦为安全需要人类介入,该次尝试直接判失败。
真正的变量是人类行为数据
为说清泛化能力来自哪里,团队做了一组对照实验:在任务数据、架构、训练和评测全部保持不变的情况下,一个从随机权重训练的策略,零样本成功率只有9%;而加入Index预训练的策略达到56%,高出六倍多。由于预训练是唯一变量,这个差距直接衡量了人类行为数据的贡献。
数据效率也在改善。与上一代Helix 02在实际作业环境里采数据训练的策略相比,Helix 2.5只用一半的任务专用数据,就追平了对方的成功率,还能泛化到30个陌生家庭。团队还观察到更自然的全身自纠动作,比如后撤一步重新站位、改变站姿、绕到床的另一侧整理折叠。
更值得注意的是一条缩放规律:研究团队用规模相差8倍的嵌套数据子集训练四个模型,固定模型尺寸,发现随着Index数据每次翻倍,下游机器人动作预测的损失都平滑下降,仅凭小规模实验就能在训练前把最大一次实验的测试损失预测到小数点后四位。Figure将其称为首次在人形机器人上测得的”人类到机器人迁移缩放律”。
支撑这一切的Index仍在高速扩张,目前每秒约有35分钟的新人类经验视频被上传处理,Figure还承诺为Helix投入35亿美元算力。当然,Figure自己也强调,通用人形机器人并未就此被解决,通用物理智能只是露出了初步迹象。但这条路第一次给出了证据:机器人的全身智能或许能从人类经验中学来并迁移到新场景,而不必每换一个地方就推倒重来。
© 版权声明
文章版权归作者所有,未经允许请勿转载。